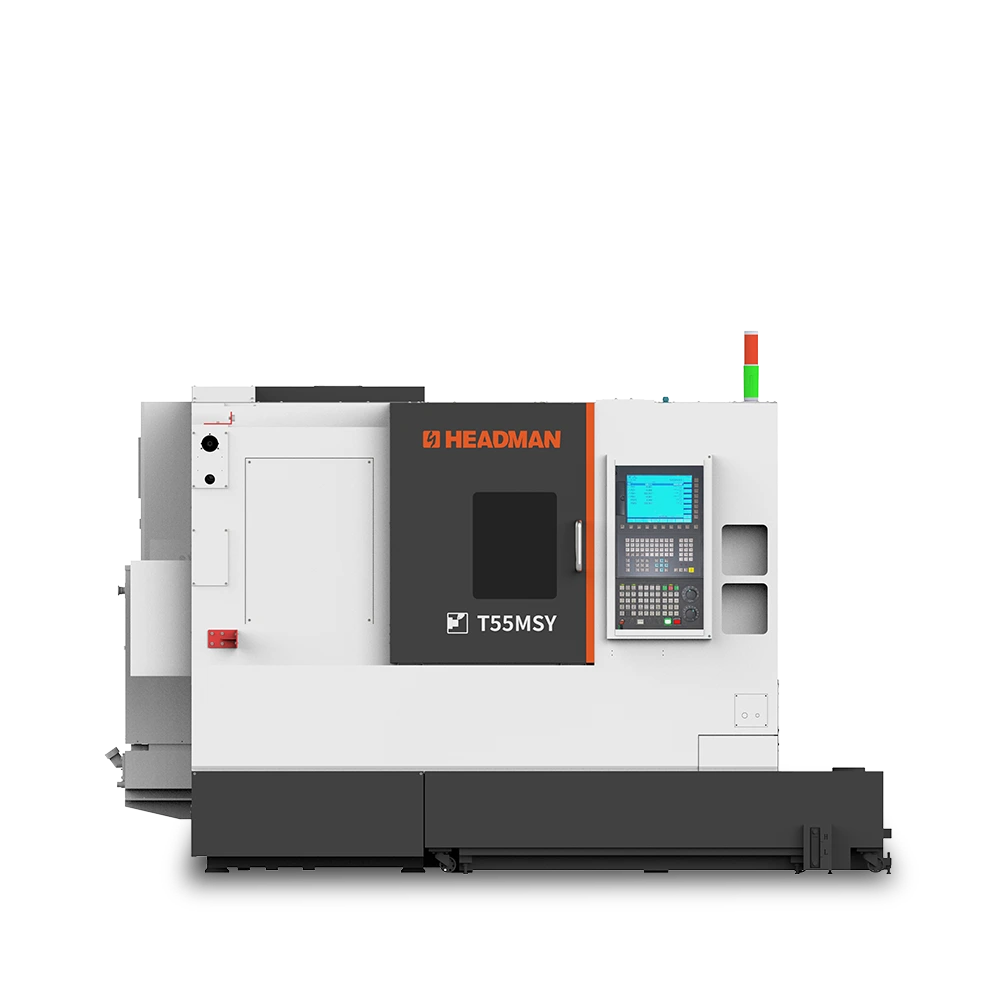
框架-髋关节部位
专精人形机器人关节与减速器零件微米级加工,柔性自动化适配批量生产。
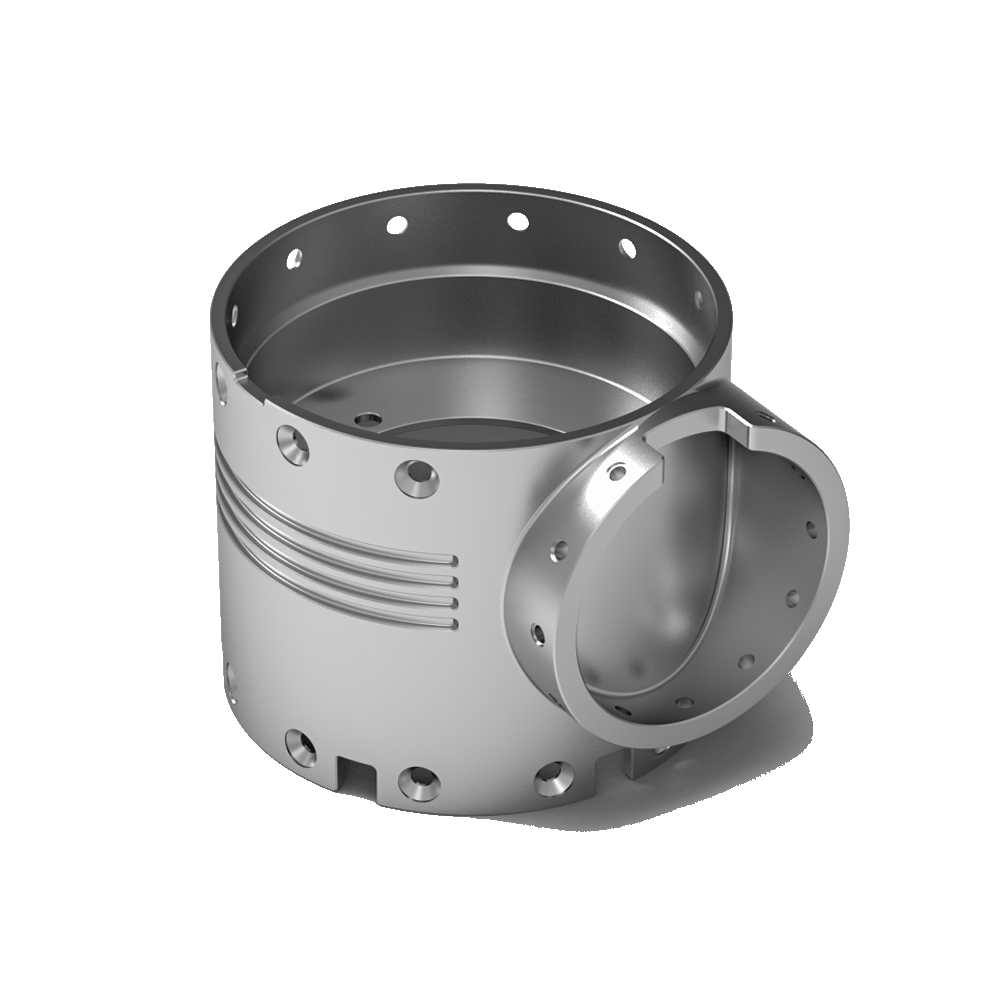
框架-髋关节部位
加工难点
仿生自由曲面复杂,三轴加工存在干涉
髋关节零件普遍采用拓扑优化设计,带有倒扣曲面、异形减重槽和多角度交叉斜孔,三轴设备无法一次完成切削,多次翻面会产生接刀痕,影响关节装配贴合度与运动顺滑度。
薄壁轻量化结构,切削与装夹变形突出
为降低机器人自重、提升负载比,髋关节零件多采用薄壁铝合金结构,部分壁厚低至1~2mm,形位公差要求0.005~0.02mm。普通三轴机床刚性不足,薄壁件在切削热和切削力作用下易产生变形,尺寸精度难以稳定维持。
多工序基准转换,关键孔系精度累积偏差
髋关节内部用于安装减速器、电机的轴承孔位精度要求极高,反复定位会叠加偏差,直接影响机器人运动精度。传统加工需多次调头装夹,关键孔系的同轴度、位置度容易超标,导致装配卡顿或传动异响。
难加工材料与长时重切削,刀具磨损与热变形突出
髋关节部分结构件采用钛合金等高强度材料,切削中易产生刀具磨损和加工硬化。同时,单件髋关节加工需连续数小时切削,长时间加工中刀具磨损与主轴热伸长累积,批量尺寸一致性难以保障。
如何解决框架-髋关节加工
五轴车铣复合一次装夹,消除曲面加工干涉
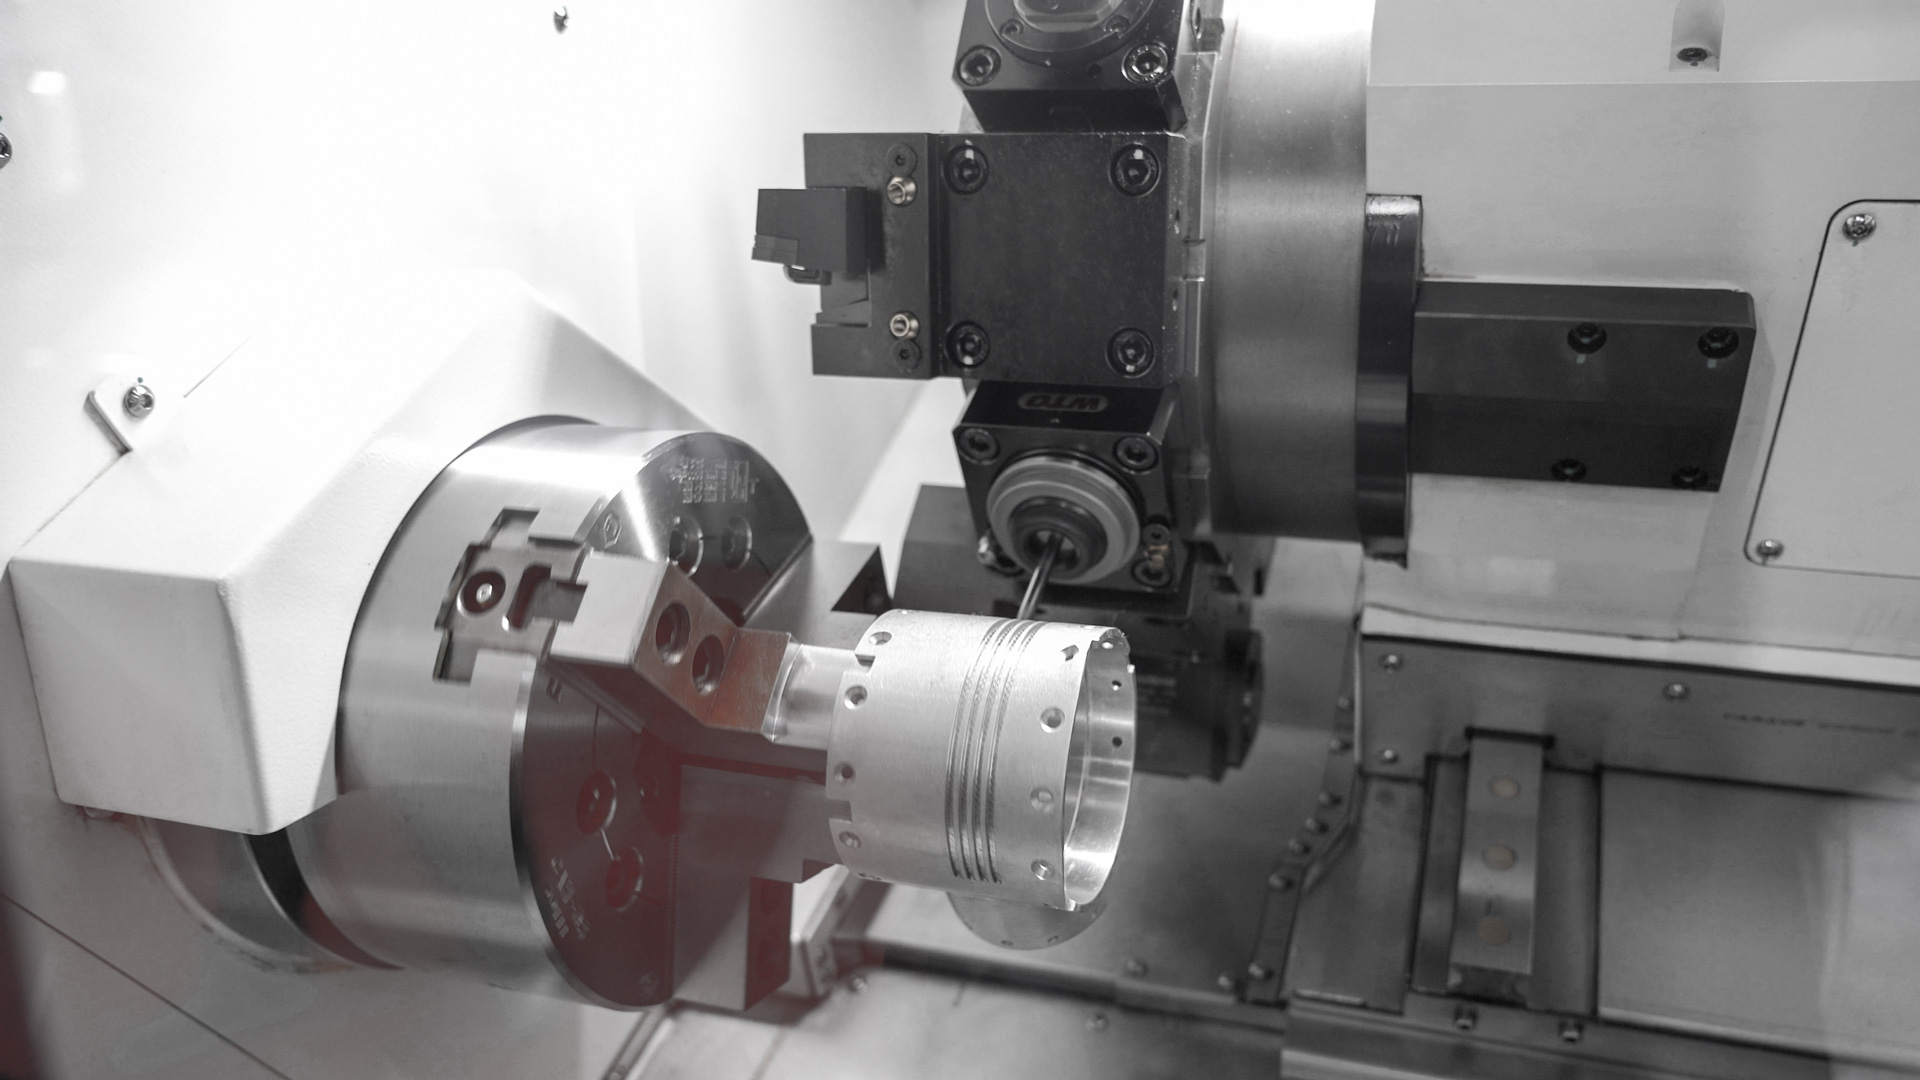
海德曼已完成五轴联动车铣复合加工中心的产业化落地,以车削平台为基础集成五轴联动铣削能力,髋关节的仿生自由曲面、减重腔和斜孔可在一次装夹中连续完成,避免多次翻面产生的接刀痕与基准偏移。
高刚性电主轴配合低应力装夹,抑制薄壁变形
海德曼自主开发的同步伺服直驱电主轴采用特殊结构设计,可承受较大轴向负荷,电机直驱、零传动,振动小、刚性好。针对薄壁件的刚性弱点,结合低应力装夹方案与切削参数匹配,在夹持变形与切削振动之间建立可控工艺窗口。
热补偿与空间误差补偿,保障长时间加工精度稳定
海德曼围绕精度提升方向完成了热补偿智能软件的关键算法调优,并将空间误差补偿纳入精度控制体系。在髋关节零件数小时连续重切削工况下,主轴与各进给轴的空间精度保持能力得到系统保障,减少热变形对孔系同轴度与位置度的影响。
机器人专用设备布局与自动化单元,支撑批量一致性
海德曼围绕机器人产业开展专用加工设备与核心零部件智能制造技术研发,打造机器人硬件全链条解决方案。关节机器人集成式自动化生产线支持无人化连续运行,将切削参数、刀具策略与装夹方案以模块化方式集成,减少人工干预带来的批次质量波动。